 EN
ダンパーの電動アクチュエーターは、換気ダクト内の空気量をどのように自動制御するのでしょうか?
換気ダクト内において、ダンパーが自動風量制御装置となるのは、その羽根、電動アクチュエータ、制御信号、およびフィードバック戦略が一体となって制御ループを構成する場合のみです。アクチュエータ自体は風量を測定しません。それはコントローラからの指令を羽根の動作に変換するだけです。その動作が所定の風量を実現するかどうかは、ダクトの設計、センサー配置、および現場調整(コミッショニング)によって決まります。この区別は、仕様策定時に重要です。 ダムパー 産業用換気、排煙制御インターフェース、または建物内の空気分配システム向けの場合です。
建築設備工学の観点から見た実務上の問いは、「羽根が開閉できるか?」という単純な問題ではありません。選定した ダムパー がダクト内の静圧に対しても安定した位置を保持でき、要求に応じて予測可能な応答を示し、設置後に検証可能であるかどうかが問われます。適切にマッチングされた電動アクチュエータは、システムに再現性のある動作を提供します。また、適切に調整された制御ループは、その動作を安定した風量制御へと変換します。
基本的な制御の流れ:制御信号 → トルク → 羽根の開度 → 風量
自動制御は制御層から開始されます。ビル管理システム(BMS)、ローカルコントローラ、サーモスタット、圧力コントローラ、または空気流量コントローラが、ダムパーの必要な開度を算出します。プロジェクトに応じて、この指令信号はフローティング式の開/閉信号、ステージ式信号、あるいは0–10 V、2–10 Vなどのアナログ制御信号、またはネットワーク上の数値データ(ネットワーク値)となる場合があります。電動アクチュエータはこの指令を受信し、定められた角度で出力軸を回転させます。
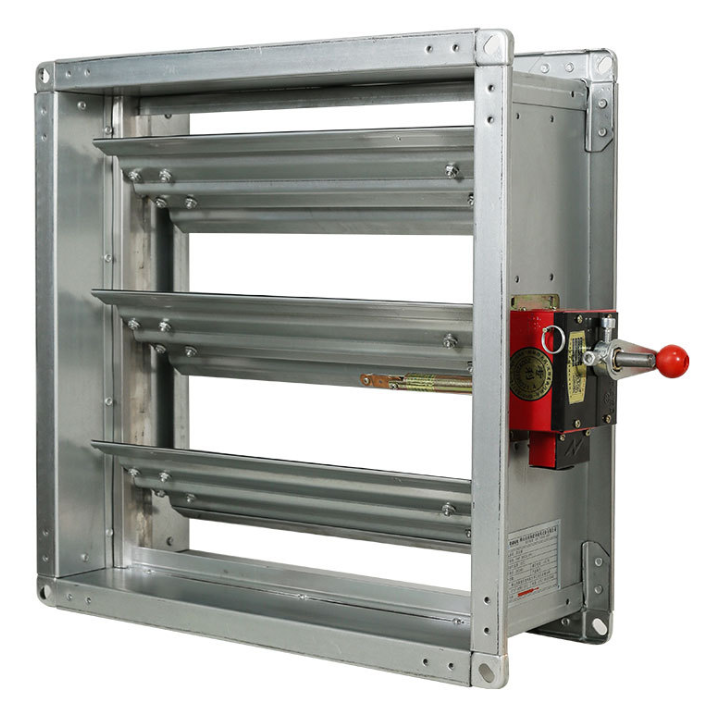
この軸はダムパーリンク機構を駆動し、単一の羽根板または複数の羽根板(バンク)を回転させます。有効開口面積が変化すると、ダクト断面における流体抵抗も変化します。同じファンおよびダクト条件のもとでは、有効開口面積が小さいほど風量が制限され、大きいほど風量が増加します。これが、自動風量制御の物理的な仕組みです。 ダムパー .
ただし、ブレード角度は気流そのものとは異なります。実際の風量は、上流側の静圧、下流側の抵抗、ファンの運転状態、ダクトの形状、ブレードの設計、漏れ、および他の分岐との相互作用など、さまざまな要因によって決まります。たとえば、ファンが所定の静圧を維持できず、ある分岐に十分な風量が供給されない場合、ダンパーを100%開に指令しても、設計通りの風量は得られません。言い換えると、アクチュエータはあくまで位置を制御する装置であり、風量の制御は、その位置と実際のダクト内条件との関係を通じて、システム全体が担っているのです。
電動アクチュエータが果たす役割
繰り返し位置決め精度
手動調整は空調バランス調整時には有効ですが、入居率の変化やプロセス負荷、静圧条件などの変動には対応できません。一方、比例制御型アクチュエータは中間位置へ繰り返し移動可能であり、コントローラーが風量を微調整(トリム)できるようになります。これは、時間帯ごとに異なる供給・排気風量を必要とするゾーンにおいて特に有効です。
設置されたダンパーを確実に駆動できる十分なトルク
アクチュエータは、ブレードの摩擦、シール、リンク機構の抵抗、およびブレードに作用する圧力力を克服する必要があります。したがって、トルクの選定は、ダンパーのサイズ、ブレードの配置、シールの種類、取付方向、および想定される差圧に基づいて行うべきです。ダクトのサイズのみを基準に選定すると、誤った判断につながる場合があります。確保できるトルクがぎりぎりの場合、表示される位置が設計者が意図したブレードの位置と一致しない可能性があります。
位置フィードバックと異常の可視化
多くのアクチュエータ構成では、補助スイッチ、機械式の位置表示、または電子式の位置フィードバックが提供されます。こうしたフィードバック機能により、コントローラは指令された位置と実際の報告位置を比較し、リンク機構、アクチュエータ、配線、あるいは異物の詰まりなどの問題を検出・警告できます。これは保守作業には有効ですが、空気流量そのものを保証するものではありません。重要な風量制御を行う場合は、適切な風量・差圧・末端装置の測定手法も併用してください。
閉ループ式空気流量制御の仕組み
電動アクチュエータを活用する実用的な方法はいくつかあります ダムパー 適切な制御方式は、アプリケーションが要求する精度および応答性によって異なります。
- スケジュール制御または占有制御: 室内の占有状態やプロセスの稼働に応じて、コントローラがゾーンダンパーを開閉します。これは自動的に行われますが、通常は測定された空気流量ではなく、ダンパーの位置に基づく制御です。
- 温度制御: 室温または供給空気温度のフィードバックに基づき、ブレードの開度を調整して送風量を増減させます。この場合の空気流量は間接的に制御されるため、代表的な負荷条件において性能を検証する必要があります。
- ダクト静圧制御: 圧力センサからの信号をもとに、コントローラが1つ以上のダンパーを調節し、所定の静圧を維持します。ファンの制御戦略と連携していれば、分岐部における需要変動にも対応できます。
- 空気流量計測制御: 気流センサまたは校正済み端末装置が実際の流量値を供給します。コントローラは、測定された流量と設定値を比較し、誤差が小さくなるまでアクチュエータを調整します。これは、分岐部で所定の空気量を維持する必要がある場合に最も明確な制御手法です。
フィードバック制御では、コントローラが設定値と測定値の差を繰り返し計算し、その結果に基づいてアクチュエータを新たな位置へ駆動指令します。その後、ダクト系の応答を待って次の測定値を評価します。この段階では制御パラメータの調整(チューニング)が重要です。過剰に積極的な制御ループでは設定値付近で振動(ハンティング)が生じやすく、逆に遅すぎるループではゾーンの換気が長時間にわたり不足または過剰になる可能性があります。
換気ダクト用ダンパーの実用的な制御手順
- 制御対象となる物理量を定義する。 当該プロジェクトにおいて、単純な遮断、位置制御、静圧制御、あるいは検証済み空気量制御のいずれが必要かを判断します。この判断により、気流検出の有無が決まります。
- ダンパーの構造形式を選定する。 ダクト用途に応じて、ブレードの種類、フレーム、シール、漏れ性能、および作動圧力を選定します。防火ダンパーまたは防煙ダンパーを、その用途やプロジェクト要件が明確に許容しない限り、一般的な流量制御用モジュレーティング装置として扱わないでください。
- アクチュエーターのサイズを選定します。 予想される圧力下での必要なトルクを確認し、リンク機構の幾何学的配置も検討します。また、電源、制御入力、フェイルセーフ機能の有無、作動時間、および対応するフィードバック方式についても確認します。
- 保守・点検が容易なように設置します。 アクチュエーター、リンク機構、点検箇所、センサーへのアクセスを確保してください。天井裏や点検不能なダクト内など、物理的にアクセス困難な場所に適切なサイズの機器を埋め込んでしまうと、その後の保守が極めて困難になります。
- 実測条件に基づいて試運転を行います。 ブレードのストローク動作を行い、回転方向を確認し、終端ストップおよびフィードバック信号を検証します。さらに、風量または静圧を測定し、指令信号、ブレード開度、システム応答の関係性を記録します。
- ファンとの連携を図ります。 分岐部における風量可変動作がダクト内の圧力に影響を与えます。ファンの回転数制御、最小風量制限、およびダンパーの動作順序は、一体として検討する必要があります。
自動制御が期待通りに機能しない主な理由
よくある誤りとして、「アクチュエータ指令値が50%なら、設計風量の50%が得られる」と単純に想定することです。実際のダクトでは、この関係はほとんど直線的ではなく、ブレードの形状や圧力分布によって、ストローク範囲の端近くでのわずかな動きが、他の位置での同程度の動きよりも大きな影響を及ぼすことがあります。したがって、調整時の実測データや校正済みの制御機器による判断が、単なる直線的関係の仮定よりも信頼性が高いのです。
もう一つの問題は、センサーの設置位置が不適切であることです。乱流やエルボ、断面変化、近接する分岐部などにより流れが乱れる場所に圧力または風量センサーを設置すると、制御が不安定になることがあります。ダクト内の流れ条件が大きく変動する場合、一般的な目安(経験則)が成り立たないこともあります。そのため、制御手順を最終決定する前に、代表的な条件で実測を行うことが重要です。
最後に、機械的な詳細が重要です。リンク機構の緩み、ブレードの向きが不適切、アクチュエータのトルク不足、密封されていない漏れ経路、あるいはフィードバック信号の喪失などは、いずれも根本原因が機械的な問題であるにもかかわらず、制御系の問題のように見えてしまうことがあります。トラブルシューティングを始める際は、まずブレードが自由に動くことと、実際のブレード位置を確認し、その後で制御信号および測定されたシステム応答を検証してください。 ダムパー これらの症状は
適切な制御範囲の選択
多くのプロジェクトでは、「 ダムパー 」への基本的な電動アクチュエータの設置だけで、自動スケジュール制御やゾーン隔離が十分に可能です。一方、プロセス排気の分岐管、実験室エリア、あるいは明確な換気目標が設定されたゾーンでは、測定流量によるフィードバック制御ループと、初期段階から計画された性能検証(コミッショニング)を検討してください。構成部品の選定は、運用目的に従って行うべきであり、その逆であってはなりません。
産業用・建築用用換気設備とダムパーソリューションを供給する. プロジェクトについて議論する際には,チャクトサイズ,気流目標,圧力条件,制御信号,電源,故障防止要件,および火と煙のインターフェースの要件を記載します. この詳細は,ダムパーとアクチュエータの配置が制御作業に適しているかどうかを評価することを可能にします.
減圧器の制御・保守チェックリスト
自動サービスでは,それぞれのタグ番号を記録します ダムパー 組成,アクチュエータのトルクとストローク,信号範囲,故障位置,測定された空気流量 検査する ダムパー 動力装置を電源化する前に自由移動 確認する ダムパー 圧力をかけて 衝突を起こさないように 管理 作業 の 間 に 命令,フィードバック,空気 流 を 比較 する.この 検査 は,観察 する より 有益 な もの です. ダムパー ひとりで どこに ダムパー 扇風機をシェアして ステップで順番を変え 圧力反応を記録します 接続をクリアし,確認してください ダムパー 電源喪失試験後に、必要に応じて所定の安全位置へ復帰すること。試験 ダムパー 最低限、中間ストローク、および最大指令値で行う。比較 ダムパー 保守作業後の同一指令値で行う。ラベルを ダムパー アクセスポイントに明確に表示する。再確認 ダムパー ファン回転数変更後に実施する。傾向を ダムパー 通常運転中のフィードバックを記録する。保持 ダムパー 点検可能な状態で保管する。これらの記録により、アクチュエーターの不具合と、センサーやファン、ダクトの不具合を区別できる。
まとめ
電動アクチュエーターは、 ダムパー 制御指令を反復可能な羽根の動作に変換することで、換気空気流量を自動的に制御することを可能にする。信頼性の高い風量制御は、以下の要素から成る総合的なシステムによって実現される:適切に選定されたダンパーおよびアクチュエーター、用途に合致した制御信号、有用なフィードバック、そして実測された風量または静圧に基づく現場での調整(コミッショニング)。これら各要素を一体として設計課題と捉えることで、指令位置と実際の換気性能との間に生じがちなギャップを回避できる。
 最新ニュース